Re: RSLK от TI (Robotic System Learning Kit)
Добавлено: Пт ноя 13, 2020 18:38:25
Я этот вебинар тоже смотрел, но... проблема не в сенсорах теперь, а в том, что делать с данными.
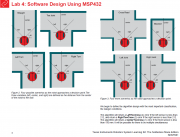
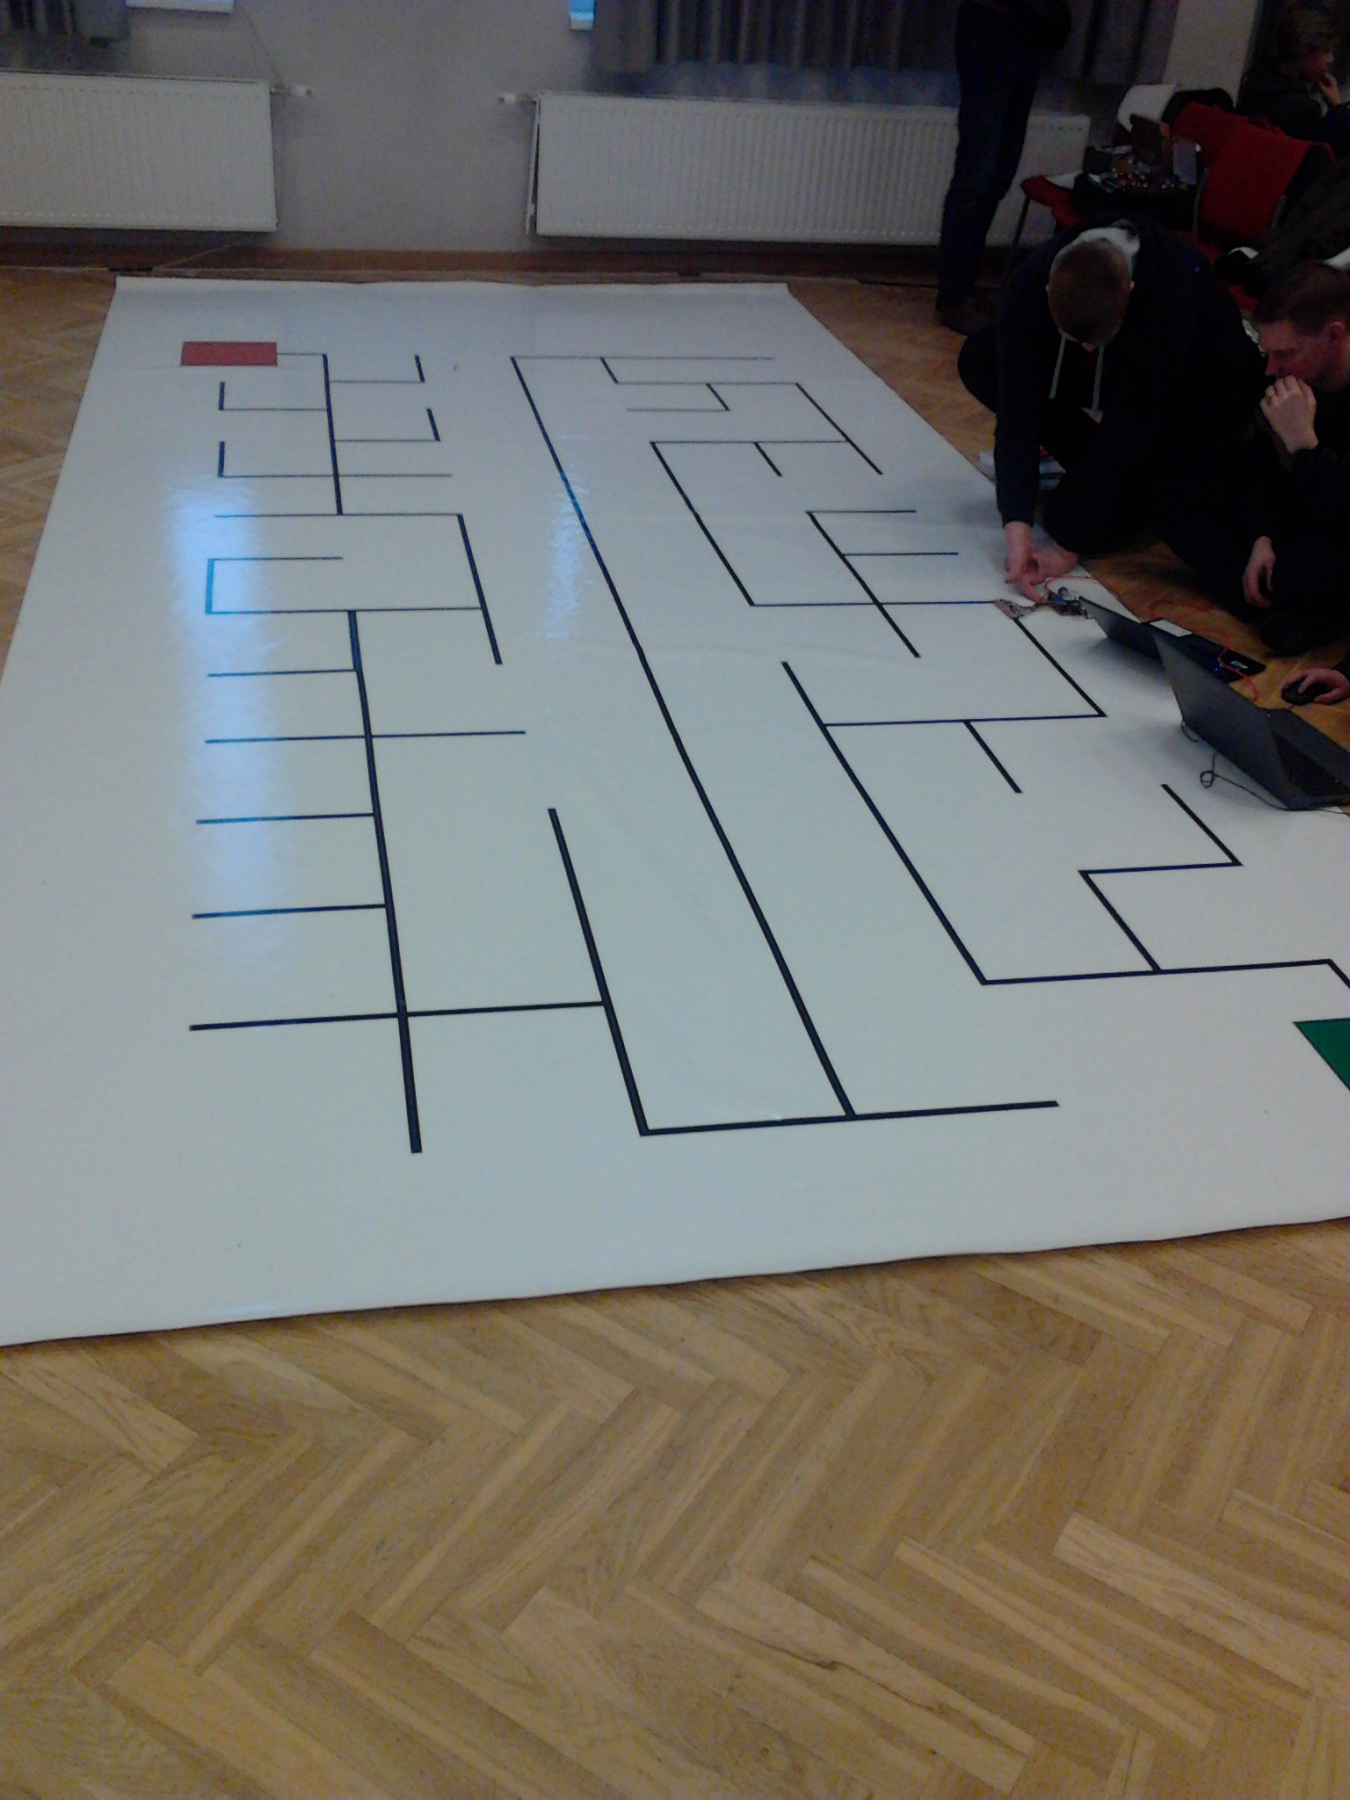
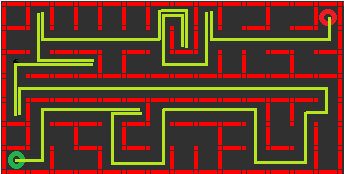
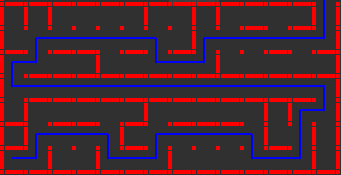
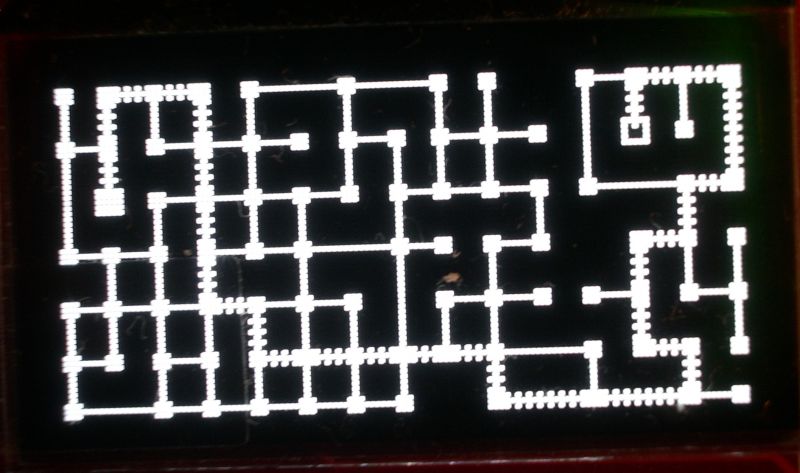
Поначалу, увидев, картинку из четвертой лабораторной работы, я подумал, как просто! Едем, видим поворот, поворачиваем и по стенам выравниваемся. А потом посмотрел на реальный лабиринт:
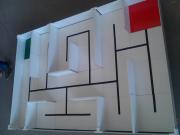
Например, проход к тому коридору где красное поле: там всего-навсего щель и нет никаких ориентиров, чтобы робота спозиционировать. Остальные "узлы" в лабиринте имеют хоть одну стену для ориентации. Но посмотрев фотографии лабиринтов со всех соревнований, обнаружил, что почти в каждом есть один или два таких места. И пока мне не приходит в голову как решить эту проблему.
Зато, почитал сайт http://www.micromouseonline.com/ и выяснил, как действуют профессионалы. Они, оказывается, "ходят по квадратам". У меня робот идёт по линии и ждёт перекрёстка, поворота или тупика. У них же робот шагает по клеткам. И всё это делается на базе контроля двигателей. Их цель - точная повторяемость. Там даже было видео, как робот ходит "лесенкой" несколько кругов по лабиринту без стен и не сбивается, не съезжает. Но в "длинных коридорах" и тупиках роботы всё же корректируют своё положение.
Можно было бы мне тоже этим заняться... но есть разница. У нас клетки имеют размер 30х30см, а в этих "международных" соревнованиях 20х20см (минус 2 см толщина стен = 18 см, но шаг остаётся 20 см). В международных трассах эти размеры регламентированы (опорные стойки - держатели стен стоят ровно с шагом 200мм и у каждой стойки должна быть присоединена хотя бы одна стена, кроме "выхода"), а у нас - только примерно (в последнем лабиринте со стенами они вообще, могли сдвинуться, если робот их зацепит). Вот и не знаю под какой стандарт дома строить полигон. Хотя, RSLK однозначно в "международную" трассу не влезает. Поэтому, у меня намечается проект, сделать маленькую модельку 12-14 см шириной и на STшном микроконтроллере.
На этом же сайте вычитал статью как настроить PID контроллера двигателей. Правда, там сделан не пропорционально-интегральный, как на RSLK, а пропорционально-дифференциальный и даны формулы получения Kp и Kd, но нет формулы получения коэффициента интегральной составляющей. Ну и, конечно, сказано пару слов, почему это плохо. Но тем не менее, собираюсь сделать программу, для измерения постоянной времени и усиления системы двигателей без обратной связи и попытаться вычислить эти коэффициенты, что я потерял, нечаянно стерев память микроконтроллеру.
Правда, с SPI EEPROM у меня тоже, как выяснилось, не всё хорошо. Оказалось, я зря игнорировал флаг UCOR - overrun. Оказалось, что микроконтроллер не успевает обслужить в прерывании всё байты приходящие со скоростью 1 мегабит в секунду. Изредка, (какой к черту "изредка" - чуть ли не каждый десятый раз!) терялся один или несколько байт. Был сделавши тестовую программку, которая считывала два раза 4кБ из ПЗУ и сравнивала считанное. Ошибки перестали появляться на скорости 750КБ/с. Но тут я крутанул колесо, чтобы появились прерывания от таходатчиков и... ошибки вернулись. В общем, сбавил скорость до 512КБ/с и контролирую этот флаг - если пропал байт - операция повторяется по-новой. Так что у меня пока нет уверенности, что всё с этим EEPROM работает как надо. Возможно, мой подход не правильный.
p.s. Был создавши тикет по поводу новой версии файлов лабораторных работ. Вот только получил ответ:
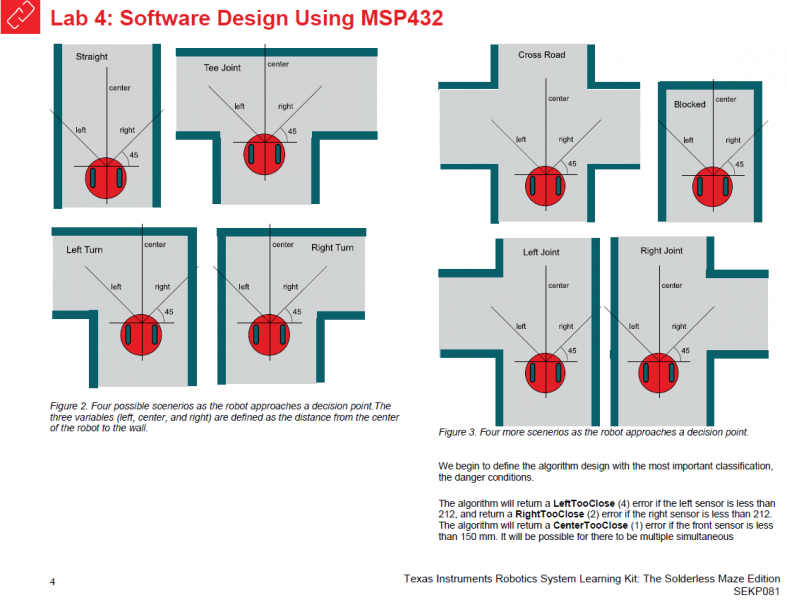
Поначалу, увидев, картинку из четвертой лабораторной работы, я подумал, как просто! Едем, видим поворот, поворачиваем и по стенам выравниваемся. А потом посмотрел на реальный лабиринт:
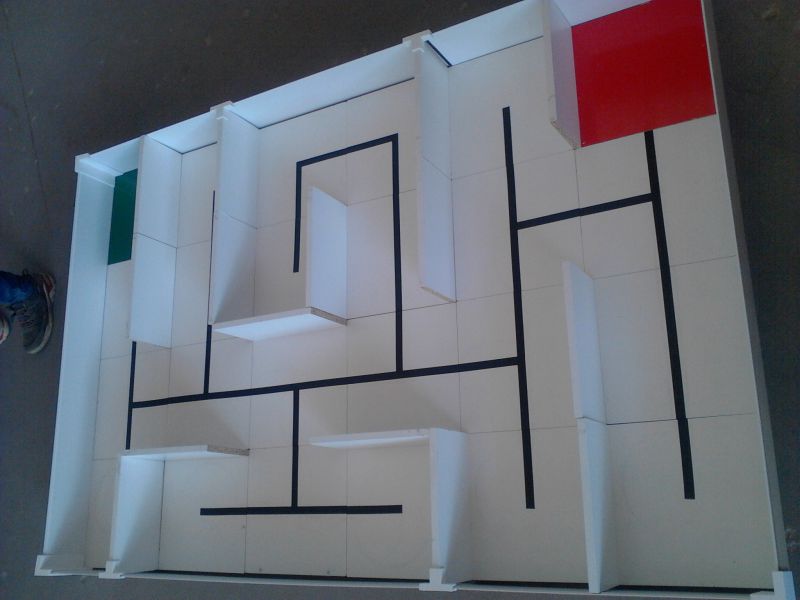
Например, проход к тому коридору где красное поле: там всего-навсего щель и нет никаких ориентиров, чтобы робота спозиционировать. Остальные "узлы" в лабиринте имеют хоть одну стену для ориентации. Но посмотрев фотографии лабиринтов со всех соревнований, обнаружил, что почти в каждом есть один или два таких места. И пока мне не приходит в голову как решить эту проблему.
Зато, почитал сайт http://www.micromouseonline.com/ и выяснил, как действуют профессионалы. Они, оказывается, "ходят по квадратам". У меня робот идёт по линии и ждёт перекрёстка, поворота или тупика. У них же робот шагает по клеткам. И всё это делается на базе контроля двигателей. Их цель - точная повторяемость. Там даже было видео, как робот ходит "лесенкой" несколько кругов по лабиринту без стен и не сбивается, не съезжает. Но в "длинных коридорах" и тупиках роботы всё же корректируют своё положение.
Можно было бы мне тоже этим заняться... но есть разница. У нас клетки имеют размер 30х30см, а в этих "международных" соревнованиях 20х20см (минус 2 см толщина стен = 18 см, но шаг остаётся 20 см). В международных трассах эти размеры регламентированы (опорные стойки - держатели стен стоят ровно с шагом 200мм и у каждой стойки должна быть присоединена хотя бы одна стена, кроме "выхода"), а у нас - только примерно (в последнем лабиринте со стенами они вообще, могли сдвинуться, если робот их зацепит). Вот и не знаю под какой стандарт дома строить полигон. Хотя, RSLK однозначно в "международную" трассу не влезает. Поэтому, у меня намечается проект, сделать маленькую модельку 12-14 см шириной и на STшном микроконтроллере.
На этом же сайте вычитал статью как настроить PID контроллера двигателей. Правда, там сделан не пропорционально-интегральный, как на RSLK, а пропорционально-дифференциальный и даны формулы получения Kp и Kd, но нет формулы получения коэффициента интегральной составляющей. Ну и, конечно, сказано пару слов, почему это плохо. Но тем не менее, собираюсь сделать программу, для измерения постоянной времени и усиления системы двигателей без обратной связи и попытаться вычислить эти коэффициенты, что я потерял, нечаянно стерев память микроконтроллеру.
Правда, с SPI EEPROM у меня тоже, как выяснилось, не всё хорошо. Оказалось, я зря игнорировал флаг UCOR - overrun. Оказалось, что микроконтроллер не успевает обслужить в прерывании всё байты приходящие со скоростью 1 мегабит в секунду. Изредка, (какой к черту "изредка" - чуть ли не каждый десятый раз!) терялся один или несколько байт. Был сделавши тестовую программку, которая считывала два раза 4кБ из ПЗУ и сравнивала считанное. Ошибки перестали появляться на скорости 750КБ/с. Но тут я крутанул колесо, чтобы появились прерывания от таходатчиков и... ошибки вернулись. В общем, сбавил скорость до 512КБ/с и контролирую этот флаг - если пропал байт - операция повторяется по-новой. Так что у меня пока нет уверенности, что всё с этим EEPROM работает как надо. Возможно, мой подход не правильный.
p.s. Был создавши тикет по поводу новой версии файлов лабораторных работ. Вот только получил ответ:
Называется - "стандартная отписка".Good day, apologies for the late response. With regards to your query, as of now, the latest software for TIRSLK-EVM-SW is in this link (https://www.ti.com/tool/TIRSLK-EVM-SW).
There is no information regarding new version of this software.
I hope the information provided pleases you. If you still have other concern, please let us know by replying to this email.
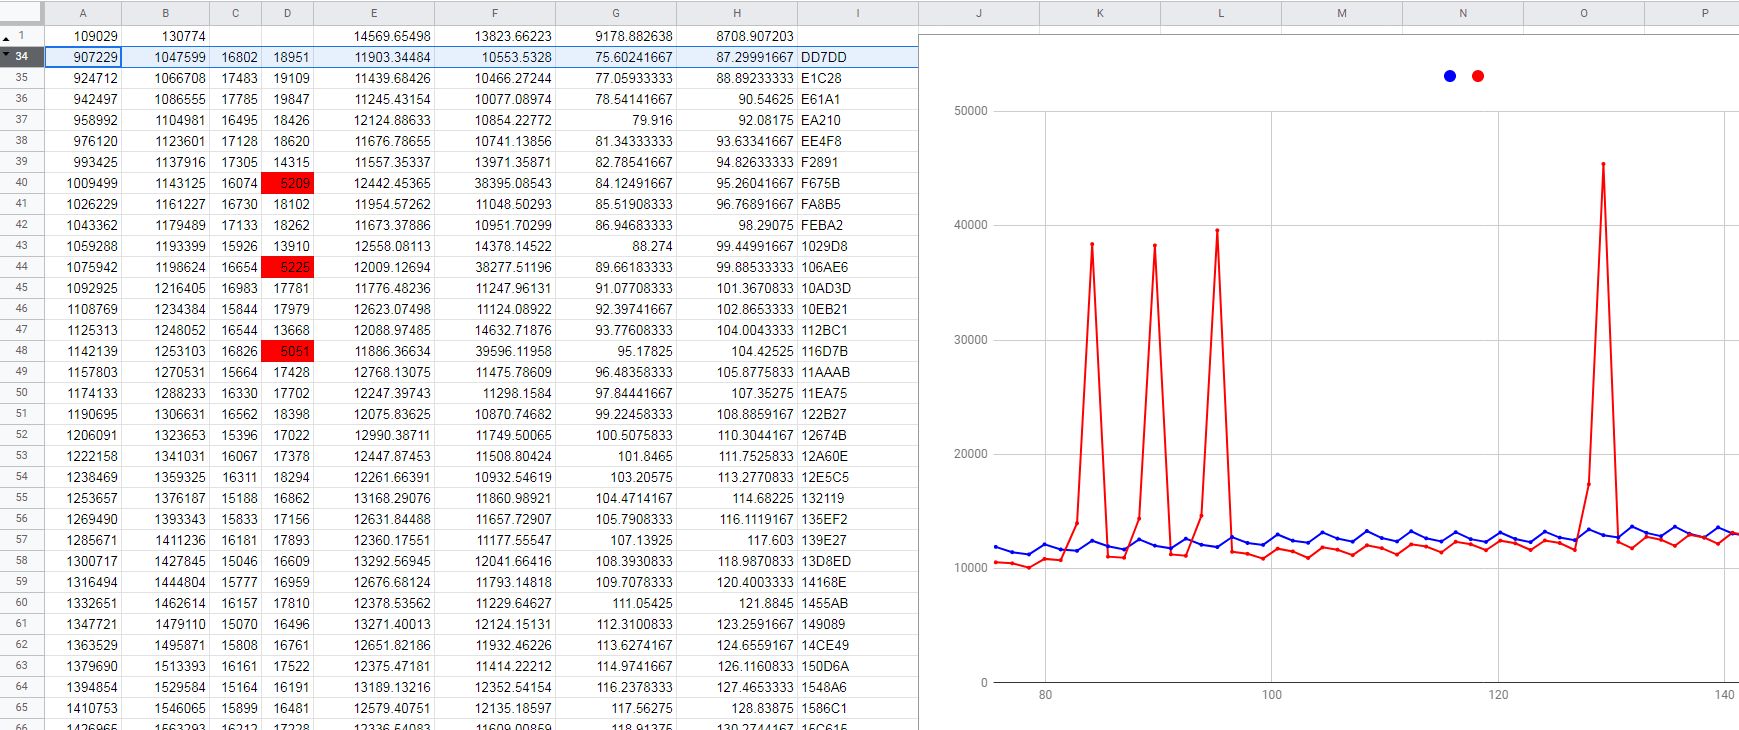
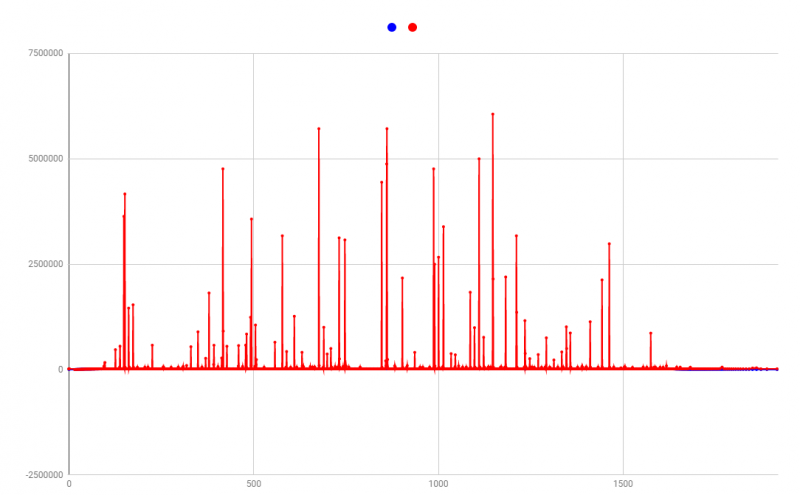

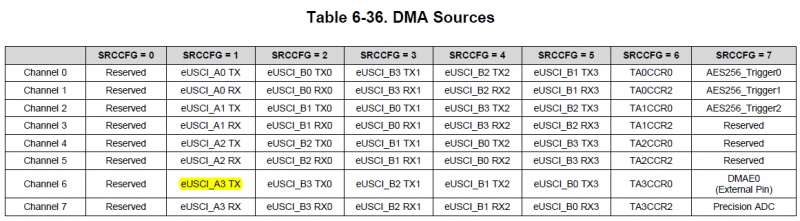
 ), т.е. контроллер может сделать максимально 1024 DMA transfers. Т.е. мечта о том, что я хопом считаю 16 килобайт - развеялась в прах. Потому как, хоть раздел в reference manual и называется громко DMA, на самом деле там uDMA - микроDMA. А про то что микроDMA имеет такое ограничение, я уже читал, когда занимался с EFM32. Так что пока размышляю, какой выделить буфер обмена. У меня для записи в EEPROM уже есть буфер в 260 байт (256+4) - так как за раз можно писать одну страницу в 256 байт. Или для чтения выделить еще 1028 байт? Наверное, останусь на тех 260 байтах. Ну а для копирования из буфера обмена в массив, снова можно применить ПДП. ULP advisor об этом постоянно напоминает.