Re: плавный пуск + регулятор скорости коллекторного двигател
Добавлено: Ср сен 30, 2020 07:53:13
Болгарка плавно набирает обороты при запуске, когда регулятор установлен на минимум, после этого можно добавить обороты до нужной величины.
Здесь можно немножко помяукать :)
https://radiokot.ru/forum/
Там же еще МК будет? Или полностью схему нарисовать?BlackKilkennyCat писал(а):Это схема детектора перехода через ноль с бп, симистор к ней как-то рано.
С чего вы будете брать питание для этого транзистора?BlackKilkennyCat писал(а):Управляющий ток, если его действительно не хватает, обеспечивают транзистором. Зачем сразу лепить оптрон?
а она эти 125 мА где берет?С чего вы будете брать питание для этого транзистора?
U2010B выдает 125 мА, это более чем достаточно для открытия любого симистора.
нетПонадобится высоковольтный транзистор
поясните, что имеете в виду, без намеков.и ...., напомните мне чем симистор отличается от тиристора?
дорого и много места. Кроме того, надо быть последовательным - какой смысл готовое решение в одном лишь месте? Давайте и всё остальное в виде готового решения, они есть.MOC3023 - это готовое решение, с минимумом обвеса.
Велосипеды изобретают до сих пор. Ваш вариант блока питания с детектором нуля - тот же велосипед, как и 99% радиолюбительских поделок в сегодняшнее время, к чему об этом разговаривать? Кроме того, существует куча различных требований к режимам работы электроприводов, и не всегда какая-то уникально-заточенная микросхема может их обеспечить. И как заметил musor, микросхема редкая, а вариант покупать на али - да лучше выкинуть электропривод и пойти пить чай...существует специализированная микросхема фазового управления с обратной связью по току и защитой от перегрузки U2010B. Остальное "велосипед".
U2010BBlackKilkennyCat писал(а):Давайте и всё остальное в виде готового решения, они есть.

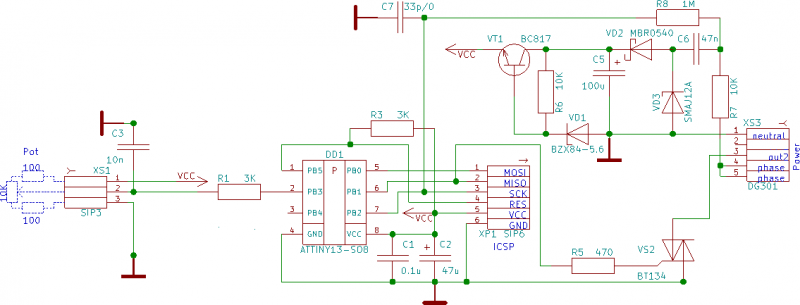

 у меня не получается

 ;;
Код: Выделить всё
pwm_set[0] = ADCH; Код: Выделить всё
				//===плавный старт===

		             if (start_first==0){
						 //int STOP =ADCH;
							for (pwm_cur = 0xC8; pwm_cur > ADCH; pwm_cur--){

								    for (int k = 0; k<10000; k++){  // ПОТОМ УБРАТЬ !!!

									if (!kbd_en[1]) pwm_set[1] =ADCH;

								    if (!kbd_en[0]) pwm_set[0] =ADCH;
															}
								}
                              start_first = 1;
							}
//=================== 
Код: Выделить всё
/*
 * main.c
 *
 *  Created on: May 11, 2015
 *      Author: qwer
 */

#include "main.h"

volatile uint8_t sync_flag; // PWM top sync flag

volatile uint8_t pwm_top = 0xFF;	   // PWMs maximum
register uint8_t pwm_set[2] asm("r2"); // PWMS set
register uint8_t pwm_cur[2] asm("r4"); // PWMS current
register uint8_t pwm_ac asm("r6");	   // AC sync flag

uint8_t limit_en[2] = {1, 1}, limit[2];

uint8_t startup_cnt = STARTUP_DELAY;

uint8_t kbd_en[2], kbd_cnt[2], kbd_prev[2], kbd_cur[2], kbd_inc[2];

uint8_t pwm_sete[2] EEMEM;
register uint8_t eep_update_cnt asm("r7");

#define pwm2_on() PORTB |= (1 << PB1)
#define pwm2_off() PORTB &= ~(1 << PB1)

int main()
{
	// setup

	// GPIO
	PORTB |= (1 << PB3) | (1 << PB4) | (1 << PB2);
	DDRB &= ~((1 << PB2) | (1 << PB3) | (1 << PB4));
	PORTB &= ~((1 << PB0) | (1 << PB1));
	DDRB |= (1 << PB0) | (1 << PB1);

	// PCINT
	GIMSK |= (1 << PCIE);
	PCMSK = (1 << PCINT2);

	// timer 0
	TCCR0A = 0;
	TCCR0B = (1 << CS01) | (1 << CS00);
	TIMSK0 = (1 << TOIE0) | (1 << OCIE0B) | (1 << OCIE0A);

	// ADC
	ADMUX = (1 << ADLAR) | (1 << MUX1);
	ADMUX |= (1 << MUX0);
	ADCSRA = (1 << ADEN) | (1 << ADSC) | (1 << ADPS2) | (1 << ADPS1) | (1 << ADPS0);
	ADCSRB = 0;
	DIDR0 = 0;

	// check buttons/Pots
	for (uint8_t i = 0; i < 2; i++)
	{
		while (ADCSRA & (1 << ADSC))
			;
		kbd_en[i] = (ADCH < KBD_ADC_THRESHOLD) || (ADCH > (0xFF - KBD_ADC_THRESHOLD));
		if (kbd_en[i])
			limit_en[i] = 0;
		//ADMUX ^= (1 << MUX0);
		ADCSRA |= (1 << ADSC);
	}

	// restore current power from EEPROM
	//	pwm_set[0] = eeprom_read_byte(&pwm_sete[0]);
	//	pwm_set[1] = eeprom_read_byte(&pwm_sete[1]);
	//	pwm_set[0] = pwm_set[1] = 0xFF;
	EEARL = 0;
	EECR |= (1 << EERE);
	pwm_set[0] = EEDR;
	EEARL = 1;
	EECR |= (1 << EERE);
	pwm_set[1] = EEDR;

	sei();

	// main loop
	while (1)
	{
		// ZC sync
		if (sync_flag)
		{
			sync_flag = 0;

			// decrement startup timer
			if (startup_cnt)
			{
				startup_cnt--;
			}

			// update limiters
			else
			{
				for (uint8_t i = 0; i < 2; i++)
				{
					if (limit_en[i] == 1)
					{ // limit increment
						if (limit[i] < (0xFF - LIMIT_INC))
							limit[i] += LIMIT_INC;
						else
						{
							limit[i] = 0xFF;
							limit_en[i] = 0;
						}
					}
					else if (limit_en[i] == 2)
					{ // limit decrement
						if (limit[i] > LIMIT_INC)
							limit[i] -= LIMIT_INC;
						else
						{
							limit[i] = 0;
							limit_en[i] = 0;
						}
					}
				}
			}
			// calculate PWMs

			uint8_t pwm = (!pwm_set[1]) ? 0 : (pwm_set[1] < limit[1]) ? pwm_set[1] : limit[1];
			pwm = pwm_top - (((uint16_t)pwm * pwm_top) >> 8);
			pwm_cur[1] = (startup_cnt || (pwm_set[1] < PWM_MIN) || ((pwm_top - pwm) < PWM_MAX_DIF)) ? 0 : pwm;

			// read ADC
			if (ADMUX & (1 << MUX0))
			{
				if (!kbd_en[1])
					pwm_set[1] = ADCH;
			}
			ADCSRA |= (1 << ADSC);
		}
	}

	// exit
	return 0;
}

ISR(TIM0_COMPA_vect)
{
}

ISR(TIM0_COMPB_vect)
{
	if (pwm_cur[1])
	{
		pwm2_on();
		sei();
		if (pwm_ac)
		{
			_delay_us(PWM_AC_PULSE);
			pwm2_off();
		}
	}
}

ISR(TIM0_OVF_vect)
{
	pwm2_off();			// PWMs off
	pwm_top = 0xFF;		// update PWM top
	OCR0B = pwm_cur[1]; // reload PWMs
	sync_flag = 1;
	pwm_ac = 0;							  // set Sync flag / reset AC flag
	TIFR0 |= (1 << OCF0A) | (1 << OCF0B); // reset capture interrupts
}

// external interrupt on zero-cross
ISR(PCINT0_vect)
{
	pwm2_off();											// PWMs off
	pwm_top = TCNT0;									// get PWM top
														//	uint8_t cnt = TCNT0;                      // get PWM top
	TCNT0 = 0;											// reset TCNT0
	OCR0B = pwm_cur[1];									// reload PWMs
	sync_flag = pwm_ac = 1;								// set Sync/AC flag
														//	pwm_top = ((uint16_t)cnt + pwm_top) >> 1; // filter PWM top
	TIFR0 |= (1 << OCF0A) | (1 << OCF0B) | (1 << TOV0); // reset capture interrupts
}
Код: Выделить всё
/*
 * main.h
 *
 *  Created on: May 11, 2015
 *      Author: qwer
 */

#ifndef MAIN_H_
#define MAIN_H_

#define F_CPU (9600000uL / 8)

#include "stdint.h"
#include "avr/io.h"
#include "avr/interrupt.h"
#include "util/delay.h"
#include "avr/eeprom.h"

#define PWM_AC_PULSE            4
#define PWM_MIN                 5
#define PWM_MAX_DIF             10

#define LIMIT_INC               10

#define STARTUP_DELAY           50

#define KBD_ADC_THRESHOLD       5
#define KBD_CNT_ONOFF           5
#define KBD_CNT_ONOFF_THRESHOLD 50
#define KBD_CNT_LONG            200

#endif /* MAIN_H_ */
наверно...вообще плавный пуск есть, но коротенький, удлинить наверное можно
я только второй день ломаю голову... еще вся жизнь впереди 
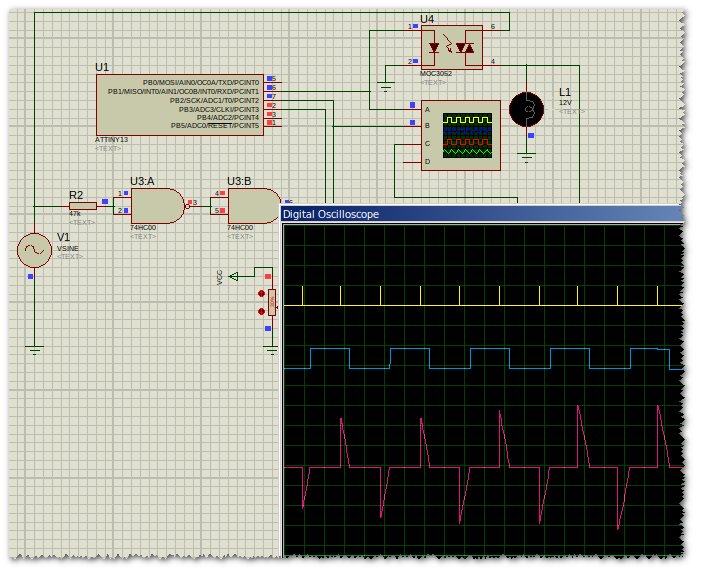
Код: Выделить всё
/*
 * main.c
 *
 *  Created on: May 11, 2015
 *      Author: qwer
 */

#include "main.h"

volatile uint8_t sync_flag; // PWM top sync flag
uint8_t sync_cnt;

volatile uint8_t pwm_top = 0xFF;	   // PWMs maximum
register uint8_t pwm_set[2] asm("r2"); // PWMS set
register uint8_t pwm_cur[2] asm("r4"); // PWMS current
register uint8_t pwm_ac asm("r6");	   // AC sync flag

uint8_t limit_en[2] = {1, 1}, limit[2];

uint8_t startup_cnt = STARTUP_DELAY;

uint8_t kbd_en[2], kbd_cnt[2], kbd_prev[2], kbd_cur[2], kbd_inc[2];

uint8_t pwm_sete[2] EEMEM;
register uint8_t eep_update_cnt asm("r7");

#define pwm2_on() PORTB |= (1 << PB1)
#define pwm2_off() PORTB &= ~(1 << PB1)

int main()
{
	// setup

	// GPIO
	PORTB |= (1 << PB3) | (1 << PB4) | (1 << PB2);
	DDRB &= ~((1 << PB2) | (1 << PB3) | (1 << PB4));
	PORTB &= ~((1 << PB0) | (1 << PB1));
	DDRB |= (1 << PB0) | (1 << PB1);

	// PCINT
	GIMSK |= (1 << PCIE);
	PCMSK = (1 << PCINT2);

	// timer 0
	TCCR0A = 0;
	TCCR0B = (1 << CS01) | (1 << CS00);
	TIMSK0 = (1 << TOIE0) | (1 << OCIE0B) | (1 << OCIE0A);

	// ADC
	ADMUX = (1 << ADLAR) | (1 << MUX1);
	ADMUX |= (1 << MUX0);
	ADCSRA = (1 << ADEN) | (1 << ADSC) | (1 << ADPS2) | (1 << ADPS1) | (1 << ADPS0);
	ADCSRB = 0;
	DIDR0 = 0;

	// check buttons/Pots
	for (uint8_t i = 0; i < 2; i++)
	{
		while (ADCSRA & (1 << ADSC))
			;
		kbd_en[i] = (ADCH < KBD_ADC_THRESHOLD) || (ADCH > (0xFF - KBD_ADC_THRESHOLD));
		if (kbd_en[i])
			limit_en[i] = 0;
		//ADMUX ^= (1 << MUX0);
		ADCSRA |= (1 << ADSC);
	}

	// restore current power from EEPROM
	//	pwm_set[0] = eeprom_read_byte(&pwm_sete[0]);
	//	pwm_set[1] = eeprom_read_byte(&pwm_sete[1]);
	//	pwm_set[0] = pwm_set[1] = 0xFF;
	EEARL = 0;
	EECR |= (1 << EERE);
	pwm_set[0] = EEDR;
	EEARL = 1;
	EECR |= (1 << EERE);
	pwm_set[1] = EEDR;
	sync_cnt = 0;

	sei();

	// main loop
	while (1)
	{
		// ZC sync
		if (sync_flag)
		{

			sync_flag = 0;
			if (++sync_cnt == 3)
			{
				sync_cnt = 0;
				// decrement startup timer
				if (startup_cnt)
				{
					startup_cnt--;
				}

				// update limiters
				else
				{
					for (uint8_t i = 0; i < 2; i++)
					{
						if (limit_en[i] == 1)
						{ // limit increment
							if (limit[i] < (0xFF - LIMIT_INC))
								limit[i] += LIMIT_INC;
							else
							{
								limit[i] = 0xFF;
								limit_en[i] = 0;
							}
						}
						else if (limit_en[i] == 2)
						{ // limit decrement
							if (limit[i] > LIMIT_INC)
								limit[i] -= LIMIT_INC;
							else
							{
								limit[i] = 0;
								limit_en[i] = 0;
							}
						}
					}
				}
			}
			// calculate PWMs

			uint8_t pwm = (!pwm_set[1]) ? 0 : (pwm_set[1] < limit[1]) ? pwm_set[1] : limit[1];
			pwm = pwm_top - (((uint16_t)pwm * pwm_top) >> 8);
			pwm_cur[1] = (startup_cnt || (pwm_set[1] < PWM_MIN) || ((pwm_top - pwm) < PWM_MAX_DIF)) ? 0 : pwm;

			// read ADC
			if (ADMUX & (1 << MUX0))
			{
				if (!kbd_en[1])
					pwm_set[1] = ADCH;
			}
			ADCSRA |= (1 << ADSC);
		}
	}

	// exit
	return 0;
}

ISR(TIM0_COMPA_vect)
{
}

ISR(TIM0_COMPB_vect)
{
	if (pwm_cur[1])
	{
		pwm2_on();
		sei();
		if (pwm_ac)
		{
			_delay_us(PWM_AC_PULSE);
			pwm2_off();
		}
	}
}

ISR(TIM0_OVF_vect)
{
	pwm2_off();			// PWMs off
	pwm_top = 0xFF;		// update PWM top
	OCR0B = pwm_cur[1]; // reload PWMs
	sync_flag = 1;
	pwm_ac = 0;							  // set Sync flag / reset AC flag
	TIFR0 |= (1 << OCF0A) | (1 << OCF0B); // reset capture interrupts
}

// external interrupt on zero-cross
ISR(PCINT0_vect)
{
	pwm2_off();											// PWMs off
	pwm_top = TCNT0;									// get PWM top
														//	uint8_t cnt = TCNT0;                      // get PWM top
	TCNT0 = 0;											// reset TCNT0
	OCR0B = pwm_cur[1];									// reload PWMs
	sync_flag = pwm_ac = 1;								// set Sync/AC flag
														//	pwm_top = ((uint16_t)cnt + pwm_top) >> 1; // filter PWM top
	TIFR0 |= (1 << OCF0A) | (1 << OCF0B) | (1 << TOV0); // reset capture interrupts
}Код: Выделить всё
#define STARTUP_DELAY 5 , но это не то...


Код: Выделить всё
#define LIMIT_INC 1Я ТАК ПОНЯЛ - ЭТО ШАГИ ПЕРЕМЕННОГО РЕЗИСТОРА ИЛИ НЕТ?#define LIMIT_INC
Код: Выделить всё
uint8_t pwm = (!pwm_set[1]) ? 0 : (pwm_set[1] < limit[1]) ? pwm_set[1] : limit[1];Код: Выделить всё
// limit increment
	if (limit[i] < (0xFF - LIMIT_INC))
	limit[i] += LIMIT_INC;
 // limit decrement
	if (limit[i] > LIMIT_INC)
	limit[i] -= LIMIT_INC;
Код: Выделить всё
			uint8_t
			pwm = (!pwm_set) ? 0 : (pwm_set < limit) ? pwm_set : limit;
			pwm = pwm_top - (((uint16_t)pwm * pwm_top) >> 8);
pwm_cur = (startup_cnt || (pwm_set < PWM_MIN)||((pwm_top - pwm) < PWM_MAX_DIF)) ? 0 : pwm;Код: Выделить всё
if (a › b)

 z = a;

else

z = b;Код: Выделить всё
z = (a › b) ? a: b; /* z = max(a, b) */uint8_t
pwm = (!pwm_set) ? 0 : (pwm_set < limit) ? pwm_set : limit;
pwm = pwm_top - (((uint16_t)pwm * pwm_top) >> 8 );
pwm_cur = (startup_cnt || (pwm_set < PWM_MIN)||((pwm_top - pwm) < PWM_MAX_DIF)) ? 0 : pwm;