Здравствуйте! И так, у ПИДа есть три коэффициента Пропорциональный(Пк), Интегральный(Ик) и Дифференциальный(Дк). Дальше мои твердые познания кончаются(. С Пк и Дк немного понимания есть, а вот с Ик совсем плохо. Объясните на лапах пожалуйста, что он делает и как .
Хочешь всего и сразу, а получаешь ничего и постепенно... (Жванецкий)
Глеб 987, я даже не знаю, как популярней Карпова объяснить. Если его упрощенный подход, когда интегральная составляющее есть прошлое, пропорциональная - настоящее, а дифференциальная - будущее, Вам не понятен, то попытайтесь тогда сами четко сформулировать вопрос, на который Вы хотите получить ответ, а не просить, чтобы Вам это объяснили.
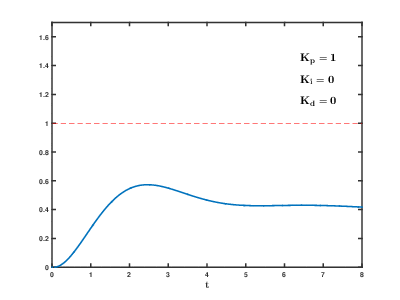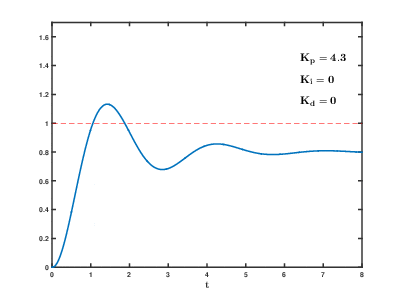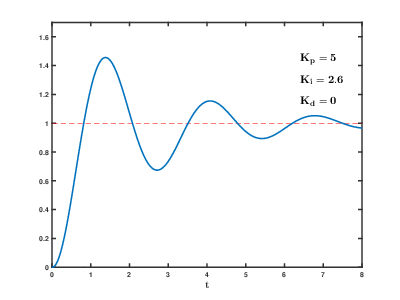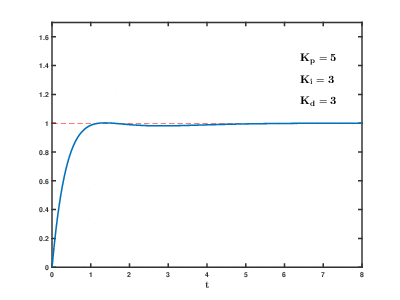
Хорошо, Товарищ ПростоНуб предоставил график на котором видно что при определенном значении Пк мы достигаем нужного значения, потом превышаем его, так как имеется "инерция", и опускаемся ниже , потом выше, но далее наступает момент, когда нужное значение мы не достигаем, почему? Ведь величина Пк не меняется во времени (не становится больше или меньше) меняется только величина ошибки, следовательно график должен пересекать заданное значение , только с меньшей амплитудой( как бы затухая, но не сможет успокоется)
Добавлено after 15 minutes 9 seconds:
Вот здесь Пк работает , так как я писал. Это правильно? Хотя , опять же в конце статьи , где все графики в месте, Пк не доходит до нужного значения. http://doku.gidrologo.ru/_export/xhtml/ ... -регулятор
Или автор статьи тоже не совсем понимает? В нете стало так сложно найти единственную правду(
Хочешь всего и сразу, а получаешь ничего и постепенно... (Жванецкий)
график П-регулирования правильный, ведь в точке где графики пересекаются нет рассогласования, а значит и П-компонента = 0 => П-регулятор не оказывает управляющего воздействия или, другими словами просто не работает.
Добавлено after 8 minutes 49 seconds:
наглядно ПИД регулятор можно представить как пневмоподвеску где пневматический насос это И, пружина - П, амортизатор - Д.
если нагрузить машину - подвеска птосядет и пружина не сможет эту просадку компенсировать никогда, но включается насос и выравнивает ситуацию — машина вновь на изначальном уровне, а пужина нагружена как на пустой машине. амортизатор же включается в работу только на кочках, уменьшая раскачку.
Добавлено after 1 minute 4 seconds:
но это достаточно вольная трактовка...
Для тех, кто не учил магию мир полон физики
Безграмотно вопрошающим про силовую или высоковольтную электронику я не отвечаю, а то ещё посадят за участие в (само)убиении оболтуса...
[uquote="Глеб 987",url="/forum/viewtopic.php?p=3636074#p3636074"]наступает момент, когда нужное значение мы не достигаем, почему?[/uquote]
Потому что мы перестали увеличивать пропорциональный коэффициент. Если бы мы его увеличивали и далее, то наша змейка колебалась бы именно вокруг целевой функции. Но! Мы же хотим получить сумму из трех коэффициентов. Поэтому, только после добавления интегрального коэффициента мы оказываемся вокруг целевой функции, а за счет дифференциального коэффициента выравниваем график.
В ПИД регулирование, если система не испытывает внешних возмущений, то через некоторое время регулируемая величина стабилизируется на заданном значении, сигнал пропорциональной составляющей будет равен нулю, а выходной сигнал будет полностью обеспечиваться интегрирующей составляющей.
С Пк понял.Вот на этом графике Пк не меняют, но меняют Ик. Что я вижу, чем он больше, тем больше перерегулирование, колебания длятся дольше, а когда его значения снижают, то заданного значения достигают быстрее, но если он совсем мал, то его не хватит чтобы устранить стат ошибку, правильно?
ух ты, а график то шевелится (у ПростоНуба) я с телефона не видел этого... Глеб 987 хватит, но на это понадобится много времени...
Добавлено after 24 minutes 50 seconds:
кстати, думаю потренироваться можно в экселе - построить систему, описывающую какой либо регулируемый процесс (например, удержание массы внешней силой на заданной высоте, вход регулятора - отклонение по высоте, выход - удерживающая сила). Составить таблицу, каждая строка - итерация отстоящая на определённый промежуток времени. делай определенное количество итераций и строй график, если коэффициенты вынести из этой таблицы в определённые ячейки и жестко к ним обращаться из всех итераций - то такое исследование не будет трудоемким.
_____________
Файл обновил: исправил небольшую ошибку, добавил графики компонент сил, ввел ограничения (макс мощность привода)
играясь с этим файлом обнаружил, что графики очень похожи на те, что показывает мне протеус при симуляции моего ЛБП...
[ушел думать]