[uquote="smacorp",url="/forum/viewtopic.php?p=3547107#p3547107"]SDimok, я согласен. Не нужно дополнительных настроек. Нужно заложить гарантированно завышенный зазор, так проще.[/uquote]
Если уж и делать выборку люфта, то позволить всё-же вводить его значение. У меня, например, по столу условный люфт не превышает одного шага стола (шифт+стрелка), и мне незачем, чтоб стол телепался за зря при всякой смене направления. И с ременным приводом стола я не один, этим людям будет очень неудобно.
Но это так, мнение со стороны...
Прибор, защищённый предохранителем, сгорает первым, защитив предохранитель. Закон Мерфи.
[uquote="Seriyvolk",url="/forum/viewtopic.php?p=3547268#p3547268"]Если уж и делать выборку люфта, то позволить всё-же вводить его значение.[/uquote]
Да проще всю функцию сделать отключаемой, а значение "переезда" настраиваемым (лучше в шагах стола, но боюсь так будет менее понятно, чем в мм...)
-= Александр =- писал(а):Достаточно просто подпружитинть стол или гайку и люфта там вообще не будет.
Seriyvolk, получается, что и текущие дрыгания столом перед началом экспозиции тебе лишние и мешают?
SDimok, тогда действительно будет логичным сделать функцию выборки люфта отключаемой, а зазор, всё же, оставить гарантированно завышенным. Тогда добавится всего одна "галочка" в настройках.
Я вообще нечасто платы делаю. А металлизацию пока не освоил. Если ты хотел спросить про совмещение слоёв и дорожек с маской и сверловкой, то с этим у меня проблем нет.
Прибор, защищённый предохранителем, сгорает первым, защитив предохранитель. Закон Мерфи.
Forward писал(а):Нужно всего лишь переехать целевую отметку на какое-то расстояние (условно 1 мм) при движении в стола в сторону противоположную печати и вернуться обратно. Тогда всегда подъезд к точке прицела будет по направлению печати и люфт будет выбран и при совмещении.
Я правильно понимаю, при прицеливании все равно нужно подъезжать по направлению печати к реперу и уже потом, при запуске, прога сама отъезжает против печати и затем по направлению для выбора люфта?
Если так, то мне кажется смысла в этом нет (только в одной этой функции), так как прицеливаться все равно придется выбирая люфт вручную.
Я вижу это так. Как и написал SDimok, определяем величину люфта для своей установки (любыми возможными способами) и вбиваем ее в программу. Дальше, при прицеливании, если подъезжаем к реперу в противоположном направлении, то программа учитывает этот люфт и записывает координаты репера плюс размер люфта.
Затем, при старте сделать это дерганье на 1..2 мм, для выбора люфта. Одним словом, нужно 2 функции добавить, а не одну.
PS. Вообще то 3, еще галочку чекбокс, если это вообще нужно.
Ruzik писал(а):Я правильно понимаю, при прицеливании все равно нужно подъезжать по направлению печати к реперу и уже потом, при запуске, прога сама отъезжает против печати и затем по направлению для выбора люфта?
Давай рассматривать алгоритм совмещения.
1.Разместили заготовку на столе.
2.Первый раз прицелились по первому реперу соблюдая направление.
3.Поехали проверять остальные реперы.
4.Возвращаемся к первому - засада: не доехали из-за люфта. Помогаем стрелками подъехать с правильной стороны. Уфф - попали.
Это если сразу все хорошо. Если же править положение заготовки и коэффициенты, то пп.2-4 можно продолжать долго.
Чтобы сократить стрелконажатие и предлагается данный алгоритм. Величина люфта в данном случае значения не имеет. Главное, чтобы переезд был больше люфта.
При воплощении данного алгоритма установка будет находиться почти всегда в состоянии с выбранным люфтом, кроме старта и еще некоторых вариантов...
Последний раз редактировалось Forward Сб янв 12, 2019 23:00:25, всего редактировалось 1 раз.
Forward писал(а):Чтобы сократить стрелконажатие и предлагается данный алгоритм.
Как дерганье поможет прицеливанию? Верней не так, ну промазал, что дальше должно быть, нажать куда то, чтобы дернулось, как программа должна понять, что ей надо дернуться?
Или мы говорим о разных вещах.
Вероятно говорим о разном. Я пытаюсь донести мысль о том, что координата Y действительна только при подходе к ней с одной стороны. Если же подходить с другой - нужно учитывать и люфт, но он не постоянен даже на одной установке. Поэтому и предлагается механизм подъезда к точке только с одной стороны. Собственно, в данный момент эта последовательность осуществляется вручную. Но ничто не мешает ее автоматизировать . Эту функцию я бы привязывал к клавишам End и PgDn, но использовал только при необходимости изменения координаты Y. То есть если стол стоит в 0 по Y и клавише(ам) End соответствует 0 по Y, то функция не используется.
Нужно учесть, что есть 2 варианта управления движением: 1. Движение в точку с заданной позицией. Тут можно переехать и вернуться. 2. Движение на определенное количество шагов, и он то и используется при прицеливании. Как в этом случае компенсировать люфт?
А вот принудительный выбор люфта при смене направления, на определенную величину, сделать проще, достаточно просто следить за направлением движения, и при его смене, делать коррекцию. По хорошему это нужно делать в прошивке, а из управляющей программы задавать его значение.
Ну а если коррекция кому то не нужна, пишем значение люфта равное нулю и все.
SDimok писал(а):Нужно учесть, что есть 2 варианта управления движением: 1. Движение в точку с заданной позицией. Тут можно переехать и вернуться.
Собственно именно этот вариант и нужен. Именно это я и имел в виду.
SDimok писал(а): 2. Движение на определенное количество шагов, и он то и используется при прицеливании.
А это трогать не стоит. Лучше оставить как есть. Тем более, что это будет требоваться только при первоначальном прицеливании.
SDimok писал(а):А вот принудительный выбор люфта при смене направления, на определенную величину, сделать проще, достаточно просто следить за направлением движения, и при его смене, делать коррекцию.
С моей точки зрения, это довольно сомнительная операция, так как величина люфта в этом случае может принимать и промежуточные положения, а не только от "натяга" до "натяга". Более того, положение отслеживается по камере и довольно сложно воспринимать положение репера не в центре прицела но с координатой, соответствующей центру, или анализировать причину скачка координаты (на величину люфта) при смене направления.
Собственно да, но к Home и PgUp мы обычно едем с правильной стороны, хотя... тут тоже есть варианты , о которых я не подумал.
То есть, если каким-то образом удалось выбраться за границу зоны засветки и текущая координата Y больше чем координата Y у точек Home и PgUp, то и к ним движемся таким же способом. Впрочем и к End и PgDn движемся аналогично.
Forward писал(а):С моей точки зрения, это довольно сомнительная операция, так как величина люфта в этом случае может принимать и промежуточные положения, а не только от "натяга" до "натяга".
Если прицеливаемся вручную, движемся противоположно и промазали, то потом при движении попутно, видно, что стоит на месте несколько шагов и только потом движется.
Если привязаться к реперу в промежуточном значении, то это проблема оператора из за его не внимательности. И все равно (даже если оператор промахнулся) в промежуточном значении привязка к реперу получится более точной с учетом люфта (установленного в программе), по сравнению с прицеливанием без коррекции при тех же условиях.
SDimok
Так что по стрелкам коррекцию на люфт тоже надо и сделать ее включаемой/отключаемой.
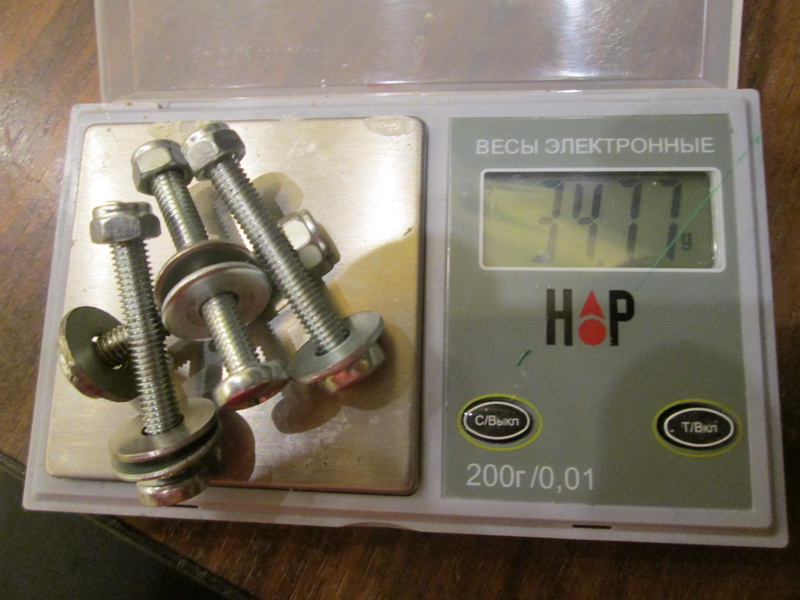
Целый день сегодня с титаном воевал. Пруток 5-ка, это сварочная присадка, он самое то, резьбу нарезал шуруповертом. Но вот был у меня прут 7,5 мм, я из него решил гайки сделать, я чуть не опупел. Спалил 3 сверла, посадил один метчик. Это сплошная засада, не сверлится толком (сверлильный станок на самых низких оборотах), метчик вот вот хруснет, а потом, когда гайки отпиливал, еще и полотно посадил. Какой то титановый сплав, полный трындец. Но с грехом пополам сделал 4 гайки. Так же выточил 6 шайб из 2-ки, тоньше не нашел. На шпильках один конец выльцевал как заклепку. Ну весь итог на фото. Я выиграл 14,2 г. (на фото шпильки еще не обрезанные, поэтому я вычел вес обрезков). Ну и в итоге, вес собранной каретки получился 139,79 г. Пару грамм еще добавить на красный лазер и ДИН винт, который я тоже с титана сделаю. Я честно даже не надеялся на такой результат.
Ruzik писал(а):Если прицеливаемся вручную, движемся противоположно и промазали, то потом при движении попутно, видно, что стоит на месте несколько шагов и только потом движется.
Тут есть пара нюансов.
1.Если установка с ременным приводом, то максимальная пробуксовка стола не должна превышать одного шага. И здесь абсолютно прав Seriyvolk - ему изменение алгоритма не актуально, так как цена ошибки изначально известна.
2.Для винтовых приводов (с меньшим размером шага по сравнению с ременными) применение промежуточного значения конечно не ухудшит точность прицеливания, но, ИМХО, несколько усложнит программу управления. Мне кажется, что с этим можно бороться другим способом. Например, сделать величину минимального шага различной в разных направлениях (чтобы стол при движении в правильном направлении при прицеливании шагал с минимальными возможными перемещениями, а в противоположном делал сразу несколько минимальных шагов, то есть, по сути, игнорировать нажатие Shift). Тогда автоматически у оператора выработается привычка прицела с подходом с одной (правильной) стороны. Хотя, конечно, это дискуссионный вопрос.
maliiv писал(а):Я честно даже не надеялся на такой результат.
Достижение достойное уважения за упорное движение к поставленной цели.
Можешь сформулировать преимущества полученной конструкции (стоимость, технологичность изготовления, легкость настройки и т.п.)?