Посмотрел на EFM32... запутался в названиях Tini, Wonder, Leopard, Zero итд. Самое обидное, что их Starter Kit-ы стоят 92€ плюс НДС - дороговато. Вообще-то предыдущее сообщение я писал два раза. Просто первый раз потерялся - нажал отправить, выскочило окошко с логином, а потом... снова открылся редактор, только уже без текста. Так вот в первом варианте был написавши мысль, что если бы у EFM есть что-то такое принципиально отличающее его от других МК - я бы за них сразу же взялся. Например, таймер с количеством каналов захвата 6 или 8. Но, рассматривая описания что-то не заметил такой feature у них.
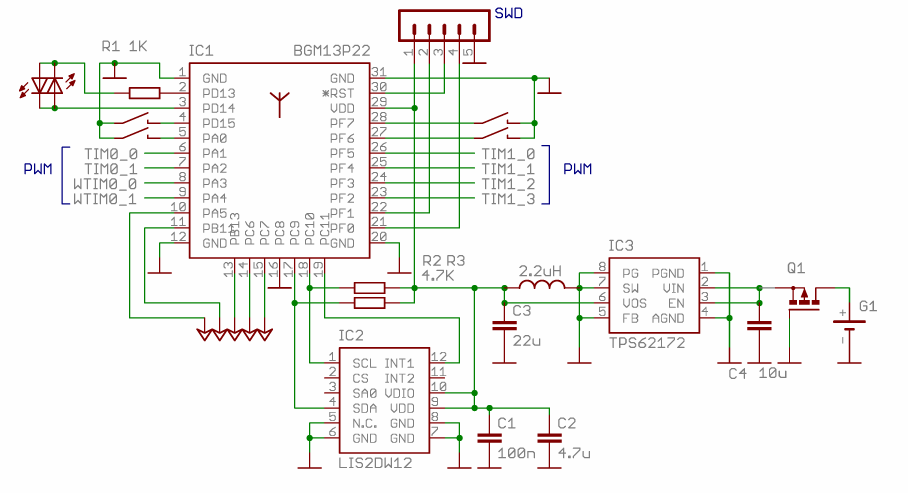
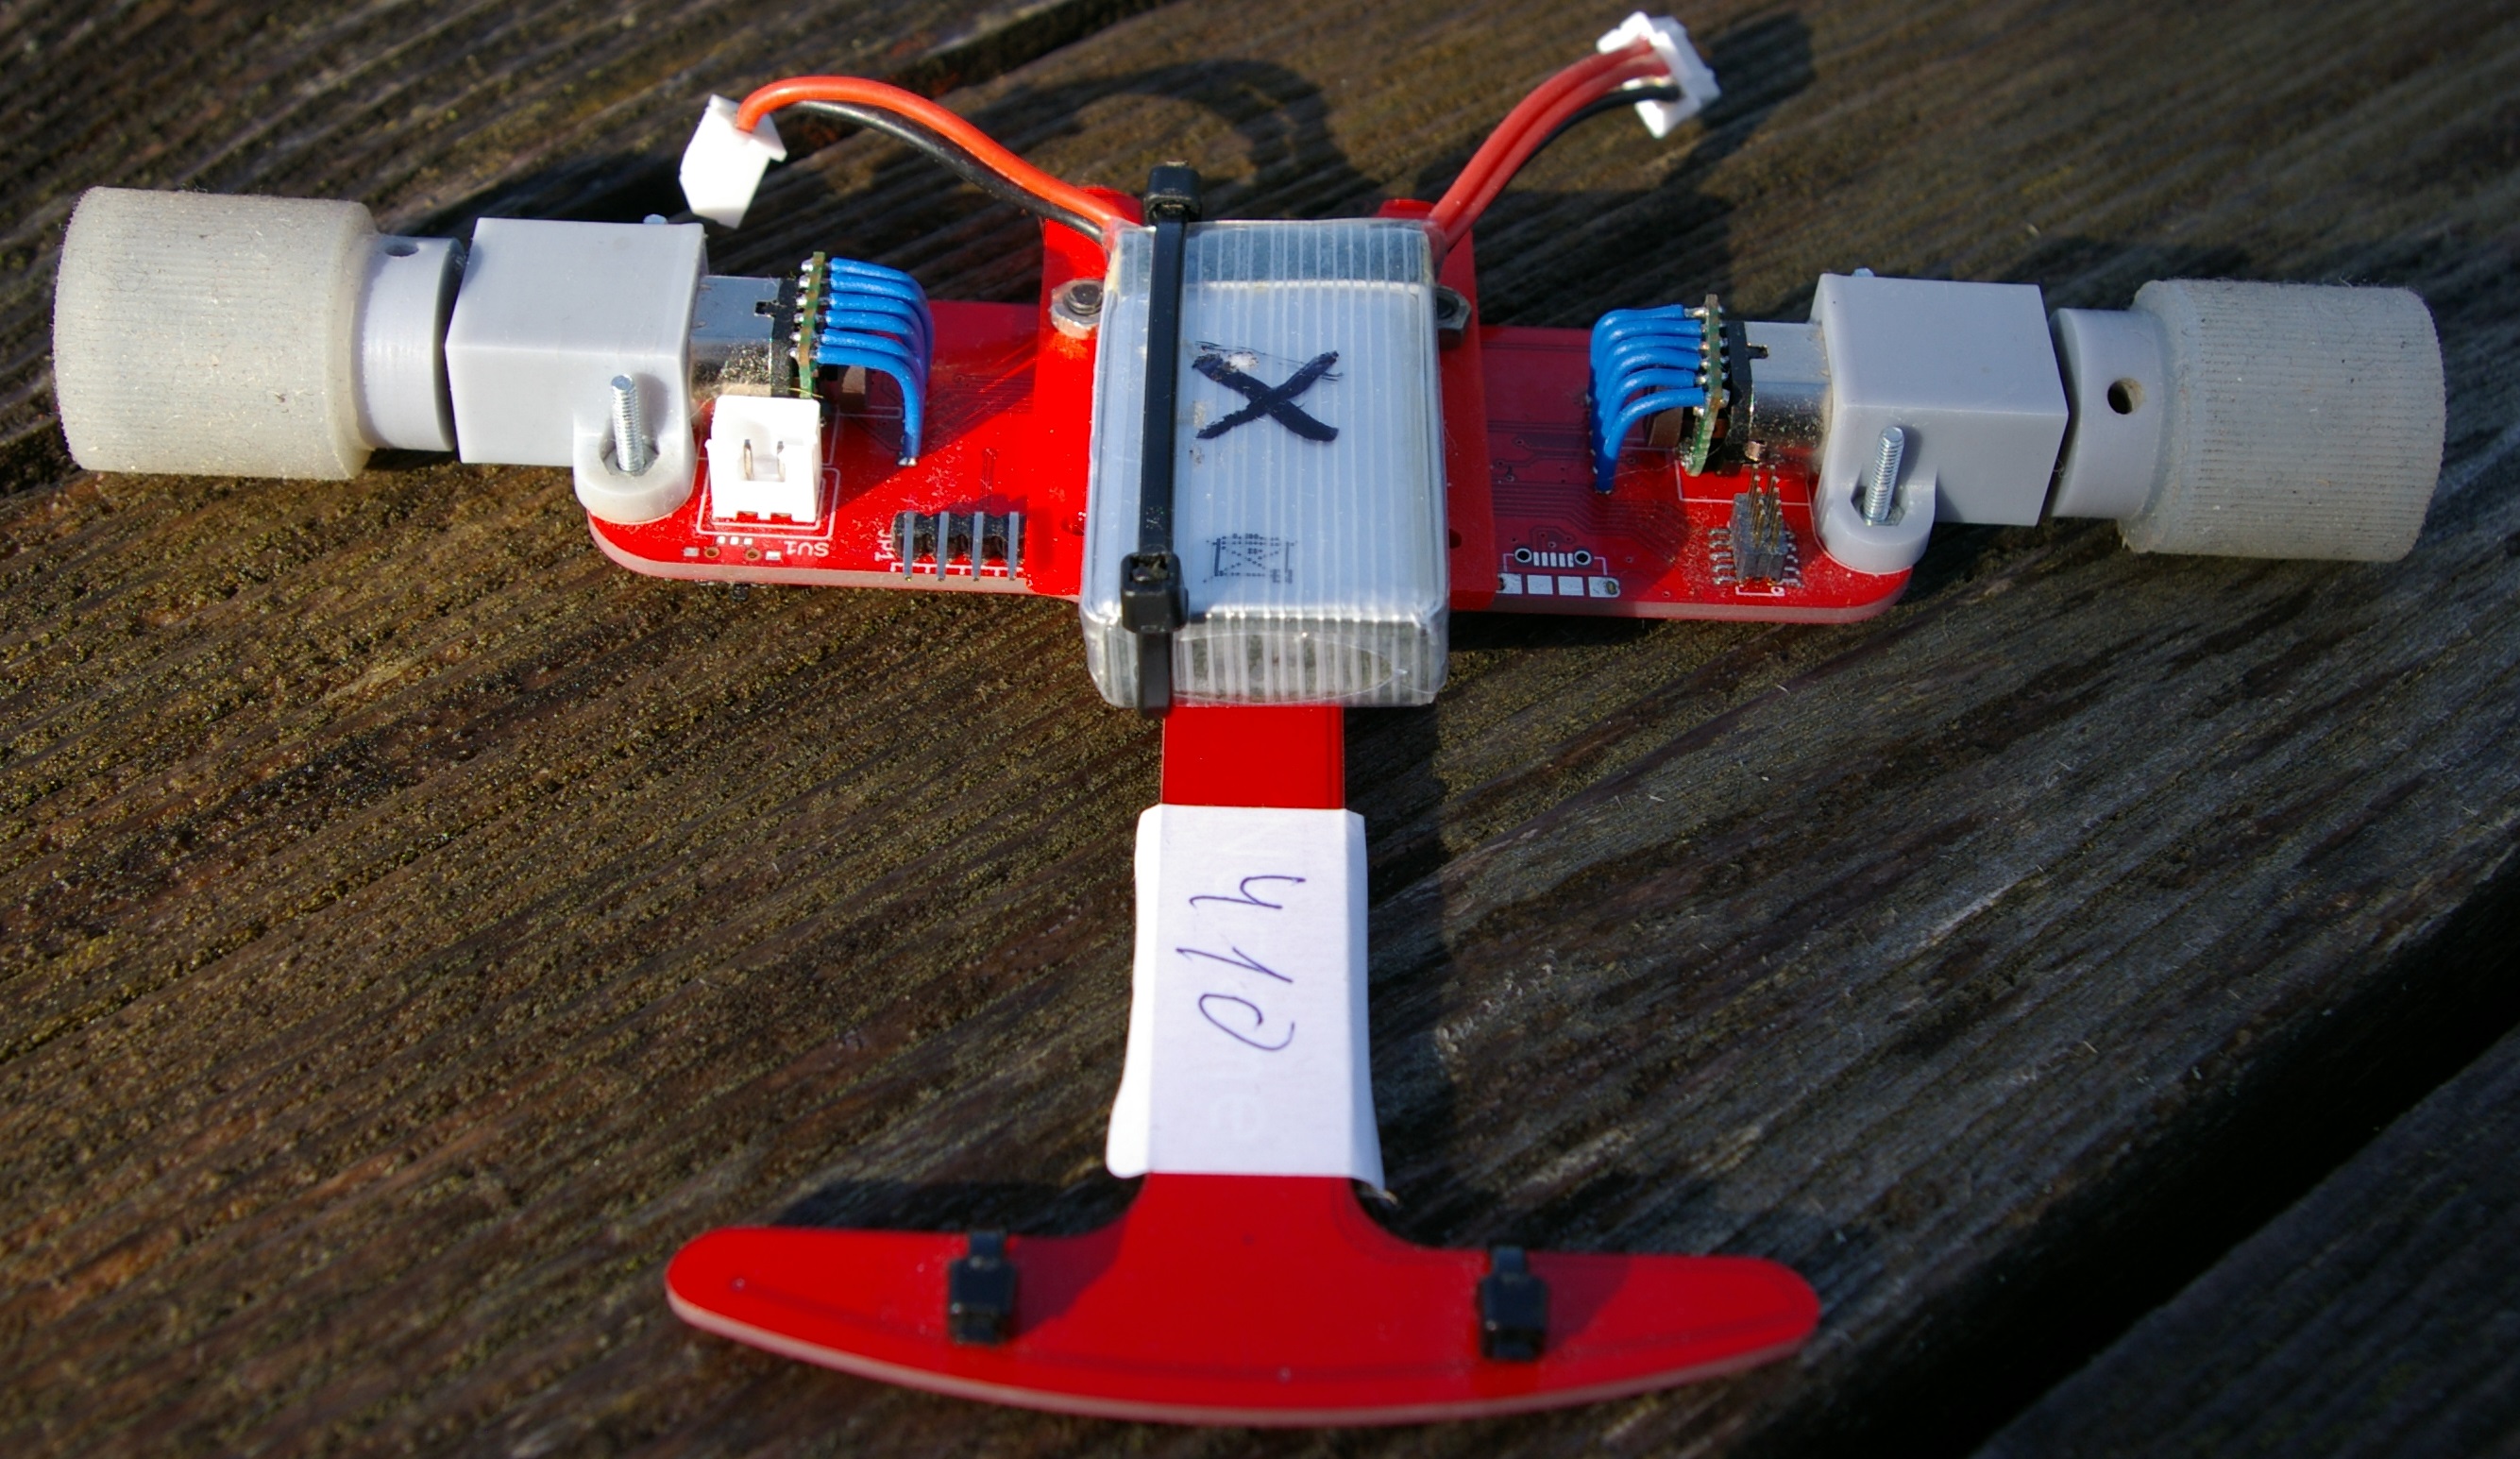
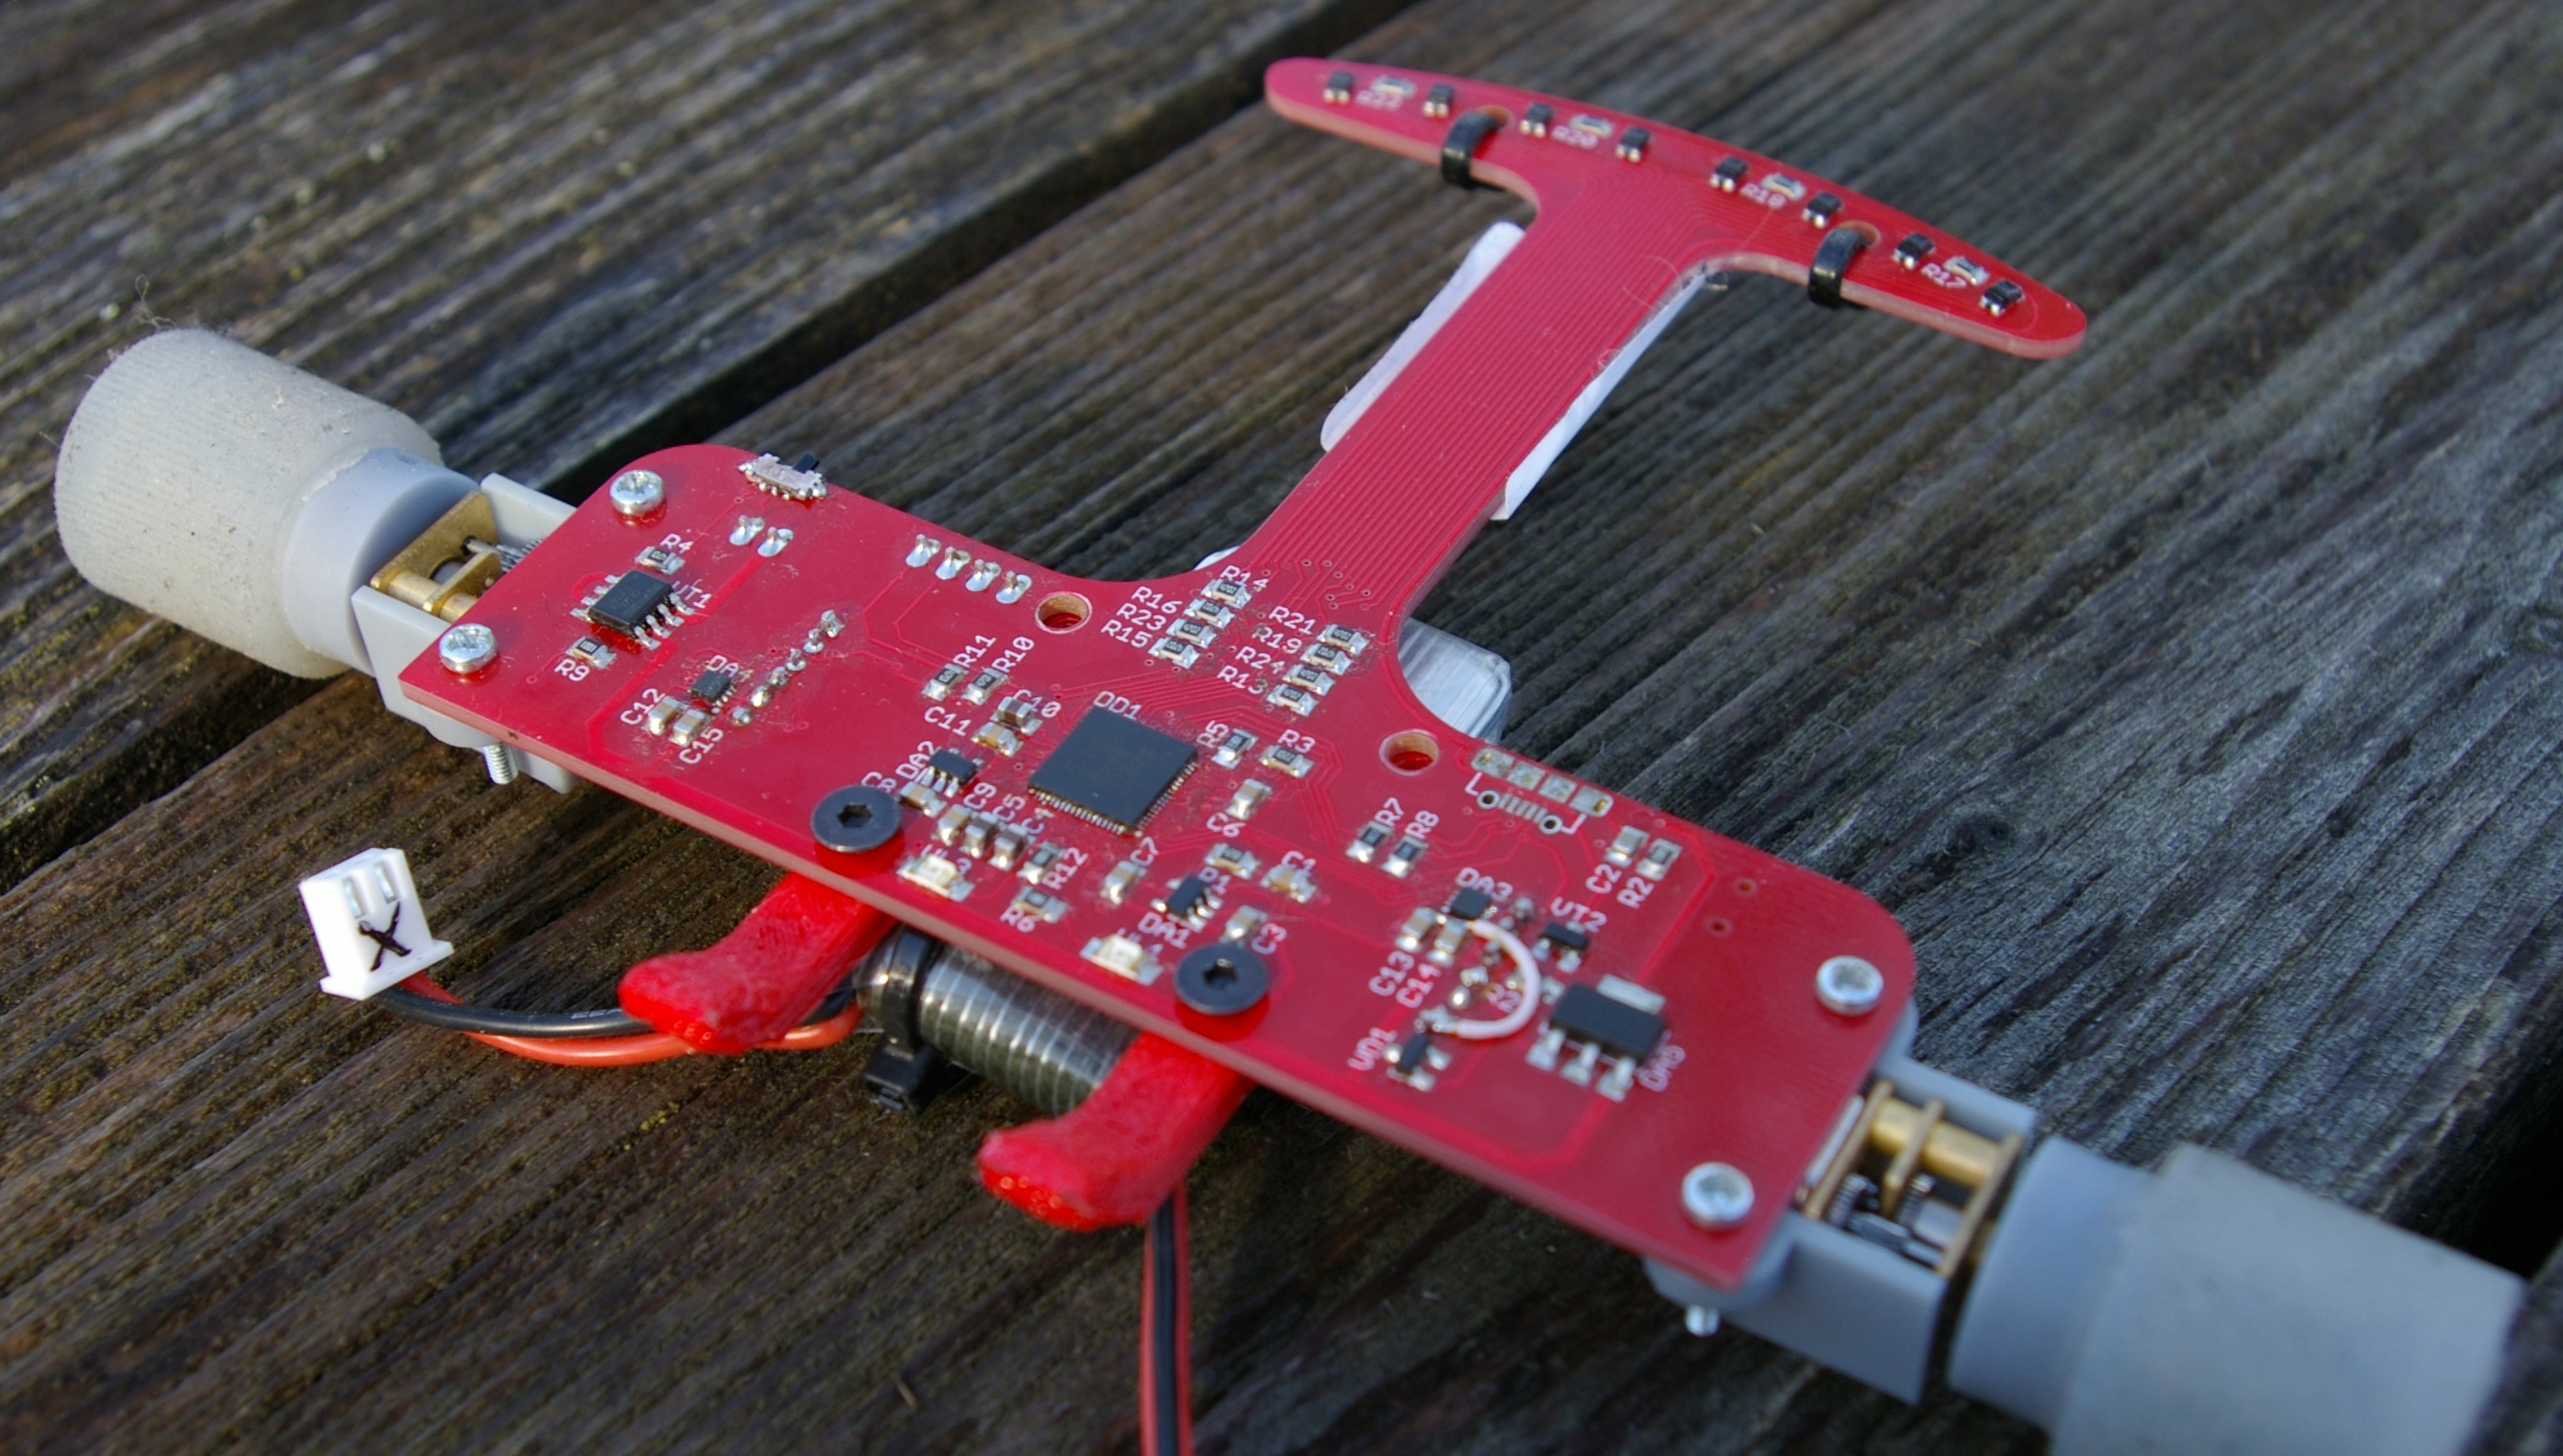
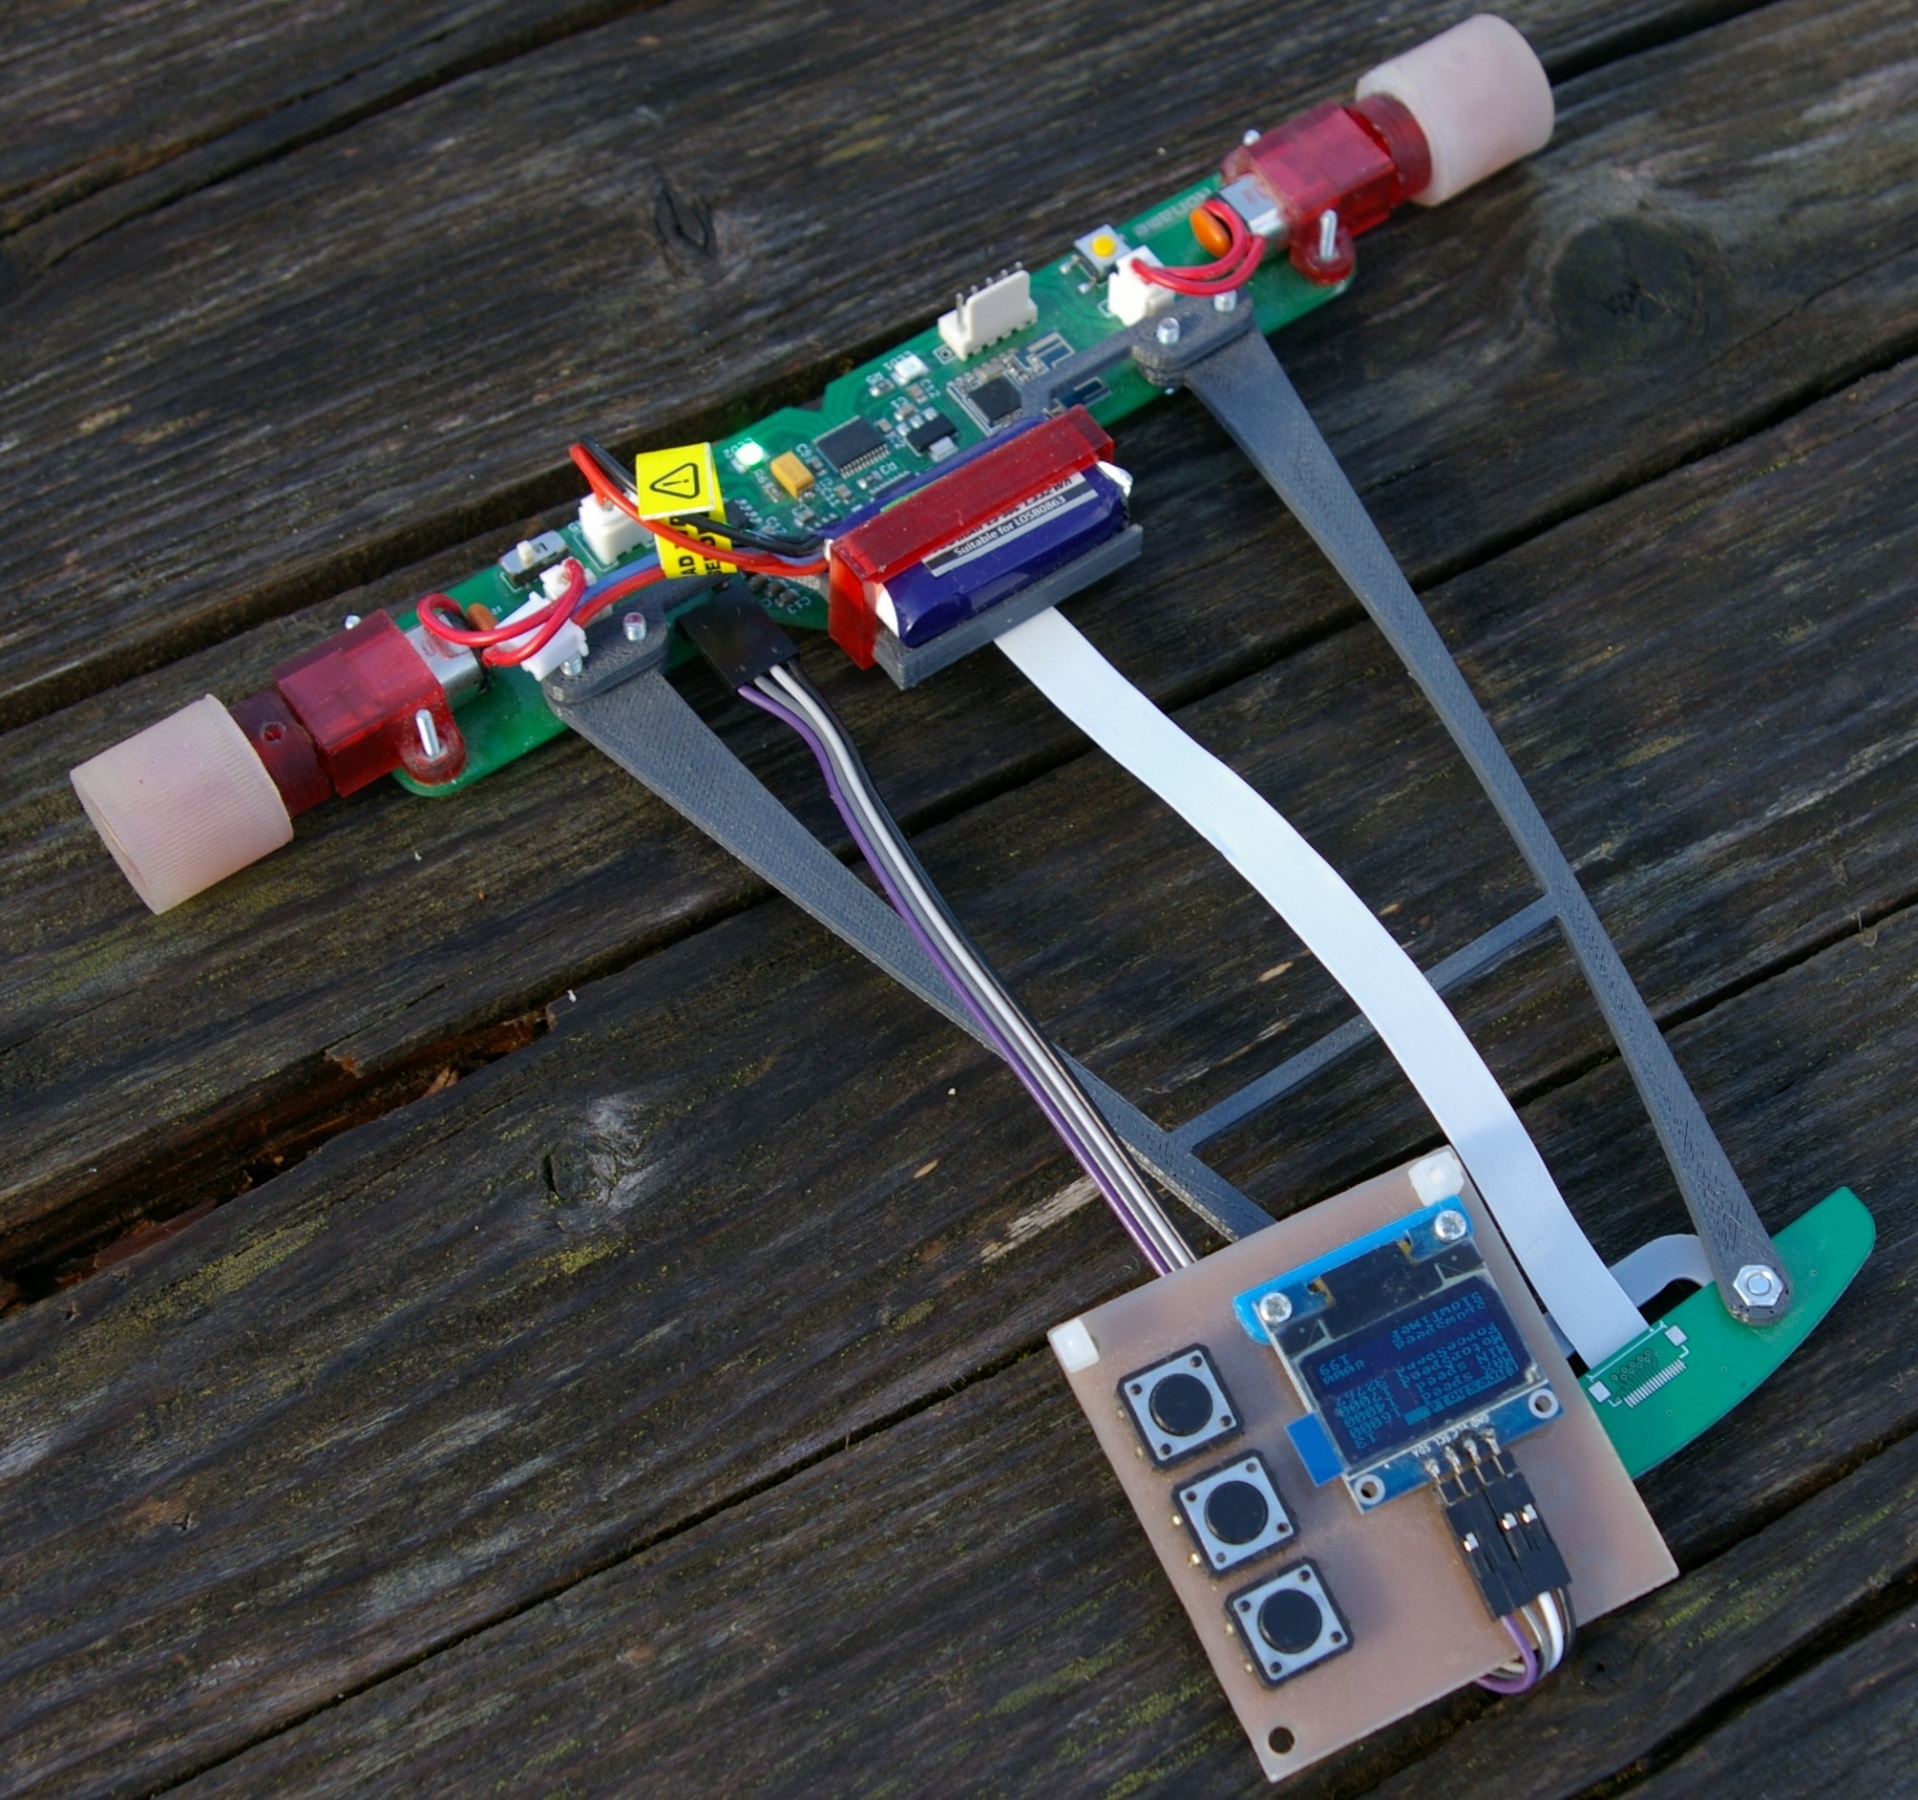
Зато вспомнил, что с тех пор как в качестве цветового сенсора стал использовать модули с i2c интерфейсом, у меня простаивает один таймер без дела. И подумалось, а не "запараллелить" ли их, чтобы получить 8 каналов захвата, для сенсора линии? Но, потом подумал, что мне не удастся перераспределить ресурсы так, чтобы сенсоры подключить ко входам захвата TIMER_A2. Увы, он портмапперу не поддаётся. Но, зато, я могу пару прерываний, которые генерят регистры сравнений TIMER_A1 перенести на A2, и тогда я могу сделать хотя бы 4 канала захвата. Для чего это нужно, я писал в самом начале. Так вот, сначала была проблема как счетчики засинхронизировать. Идеально засинхронизировать пока не придумал как. Можно, их запустить "почти" одновременно - разбег в 3 команды процессора получился. Т.е. в худшем случае, разница будет в 1 такт, я думаю (частота процессора 48Мгц, а на таймер приходит 12 МГц). Но, потом, я подумл, что мне на самом деле в данном случае надо отмерять время с момента окончания заряда конденсаторов, до момента разряда. Поэтому просто логично, таймер с захватами запускать именно в момент когда происходить это переключение внутри прерывания таймера A2. Так что в данном случае синхронность совершенно не нужна. Так что я вчера прошелся по всем вариантам и с синхронной работой счетчиков и с отдельным запуском - во всех случаях работа была удовлетворительной - т.е. функционал не нарушался.
В результате теперь не 2 , а 4 центральных датчика дают мне пропорциональный сигнал.
Так же, немного поразмышлял насчет Bump-сенсоров в режиме Free Run. Я тут коллег критиковал, когда они пытались выстроить алгоритм перебором показаний сенсоров, а оказалось, что я сам сделал такой режим в данном случае - просто проверял по маске одну сторону и игнорировал проверку второй стороны. Поэтому этим сенсорам сделал параметр, который они возвращают - угол столкновения. Если сработал крайний боковой датчик, то угол 45 градусов (плюс или минус зависит от справа или слева). Так как сенсоров 6, то получается, что они отстоят друг от друга на 18 градусов. Поэтому, от комбинации срабатываний, получаю ряд 0, 9, 18, 27, 36 или 45 градусов. После чего, робот после отката назад от препятствия поворачивается так, чтобы направление движения составило прямой угол с углом столкновения. Т.е. после удара о прямую стену, робот повернётся так, чтобы дальше ехать параллельно (ну почти) стене.
Поговорил с человеком, который ближе к организаторам чемпионата и выяснил, что на данный момент считают, что чемпионат завершен - не будет 5 и 6 этапа, а в сентябре, если будет следующий чемпионат, просто по итогам четырёх этапов вручат призы.
А люди посмотрят и скажут: "Собаки летят. Вот и осень."